チーターより素早く走る小型ソフトロボット
チーターより素早く走る小型ソフトロボット / Credit:Guoyong Mao(Johannes Kepler University)et al., Nature Communications(2022)
robot

チーターよりずっとはやい! 「爆速で走るソフトロボット」を開発!

2022.08.22 18:00:11 Monday

チーターは非常に速く走る動物として有名です。

こうした動物たちの動きは、ロボット科学者が高速で走るロボットを設計する際に役立つ場合があります。

そして最近、オーストラリアのヨハネス・ケプラー大学(Johannes Kepler University)に所属するグオヨン・マオ氏ら研究チームは、チーターよりも素早く動ける小型ソフトロボットを開発しました。

1秒間で体長の35倍の距離を走れるだけでなく、水中を泳ぐことも可能なのだとか。

研究の詳細は、2022年8月9日付の科学誌『Nature Communications』に掲載されました。

Ultrafast small-scale soft electromagnetic robots https://engineeringcommunity.nature.com/posts/ultrafast-small-scale-soft-electromagnetic-robots Watch tiny electromechanical robots that are faster than cheetahs for their size https://techxplore.com/news/2022-08-tiny-electromechanical-robots-faster-cheetahs.html
Ultrafast small-scale soft electromagnetic robots https://www.nature.com/articles/s41467-022-32123-4

薄い体を曲げて走る小型ソフトロボット

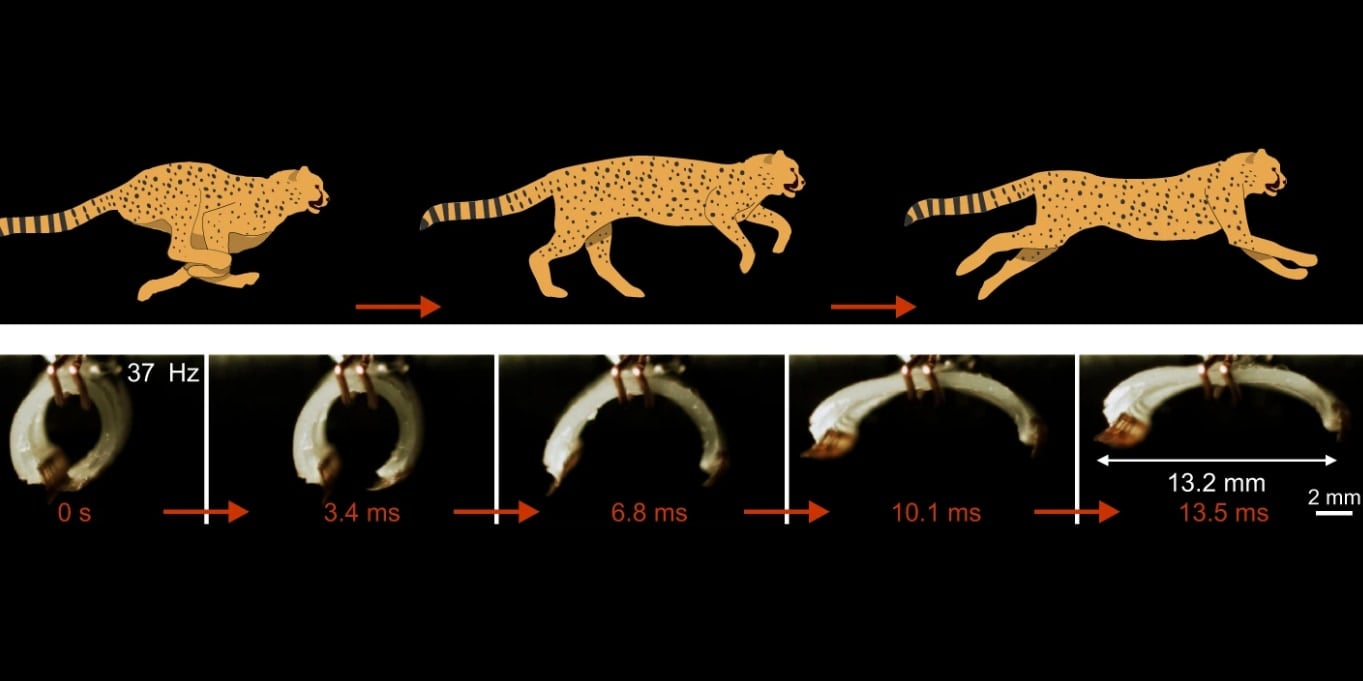
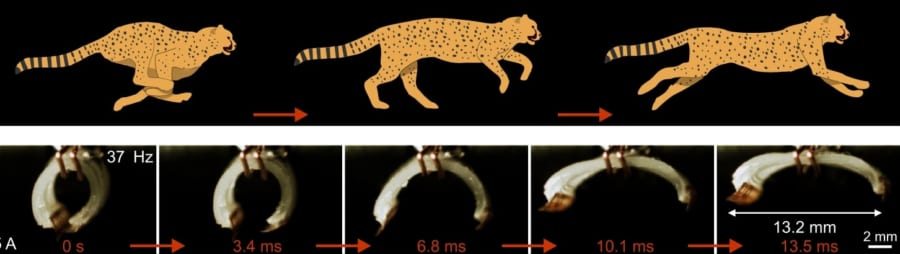
チーターのように素材を曲げたり伸ばしたりして走る
チーターのように素材を曲げたり伸ばしたりして走る / Credit:Guoyong Mao(Johannes Kepler University)et al., Nature Communications(2022)

開発された小型ソフトロボットは、柔軟性のある素材が曲がったり伸びたりして前進するよう設計されています。

ちょうどチーターが地面を蹴って体を曲げたり伸ばしたりしながら走るときのようです。

しかし小型ロボットで素早い動作を実現させるためには、できるだけ軽量にし、消費エネルギーも小さくしなければいけません。

小型ロボットに一般的なモーターなどは積めないのです。
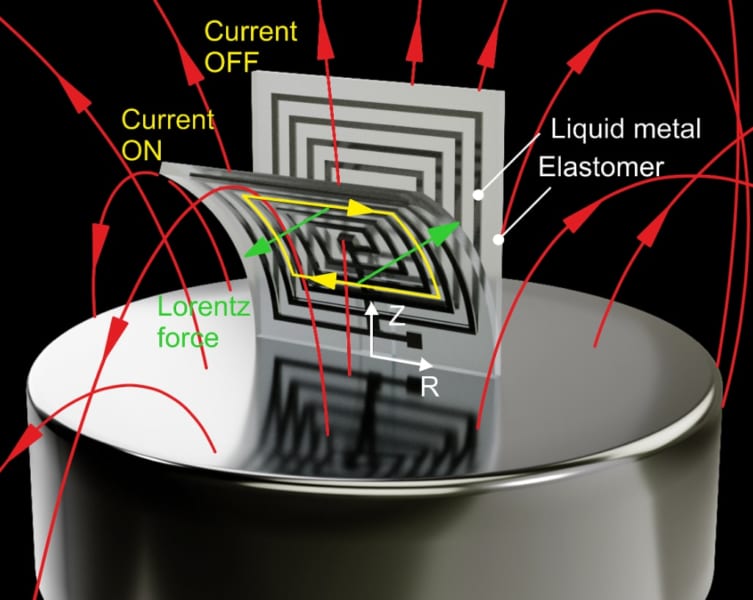
ソフトロボットの概念図。柔軟な素材にコイルを組み込み電流を流して動かす
ソフトロボットの概念図。柔軟な素材にコイルを組み込み電流を流して動かす / Credit:Guoyong Mao(Johannes Kepler University)_Ultrafast small-scale soft electromagnetic robots(2022)

今回研究チームは、磁力を利用してソフトロボットを曲げたり伸ばしたりしています。

3Dプリンタを用いて、1枚の柔らかい素材に液体金属を渦巻き状に印刷します。

そして、この平面上のコイルに電流を流すことで磁界が発生。

磁石の床に置くことで相互に作用させ、電流のON・OFFで素材を任意に曲げたり伸ばしたりできるというわけです。
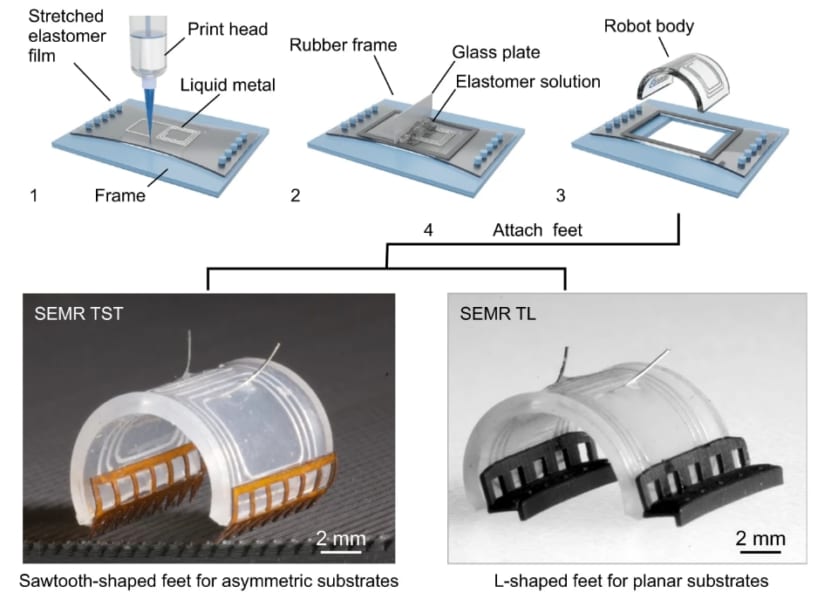
3Dプリンタでコイルをプリント。かぎ爪を付けて走りやすくしている
3Dプリンタでコイルをプリント。かぎ爪を付けて走りやすくしている / Credit:Guoyong Mao(Johannes Kepler University)et al., Nature Communications(2022)

もちろん、素材の伸縮だけでは効率よく前進できません。

そのため素材の両端には足となる「かぎ爪」が付いています。

床の形状によって走る速度は大きく異なりますが、凹凸のある荒い表面では非常に素早く動けるようになりました。

チーターよりも素早く走ることに成功
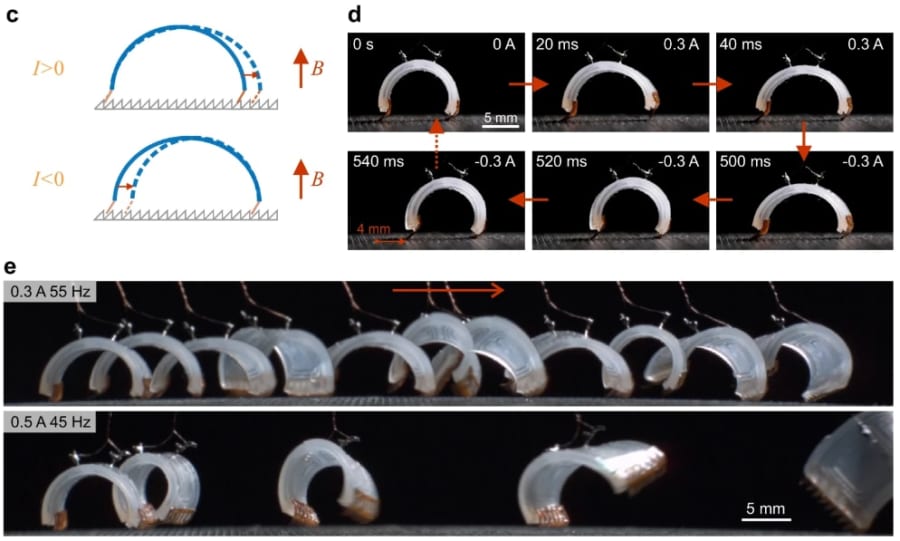
小型ソフトロボットの走る様子。波形状の床なら速度アップ
小型ソフトロボットの走る様子。波形状の床なら速度アップ / Credit:Guoyong Mao(Johannes Kepler University)et al., Nature Communications(2022)

完成したソフトロボットは全長2cm未満の切手サイズです。

そして研究チームは、ロボットの素早さを他と比較するために、1秒当たり体長の何倍の距離を移動できるかを示した単位「BL/s(Body Lengths per second)」を使って測定しました。

その結果、小型ソフトロボットは、任意の平面で35 BL/s、ロボットにとって最適な波形の床では70 BL/sを達成しました。
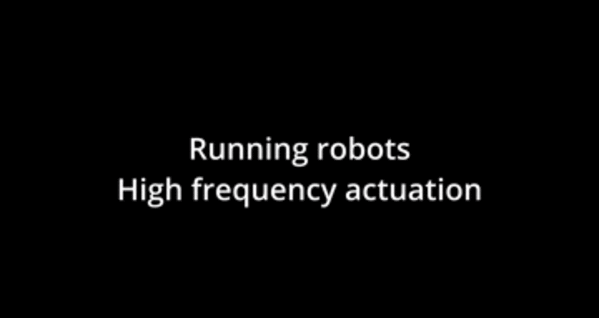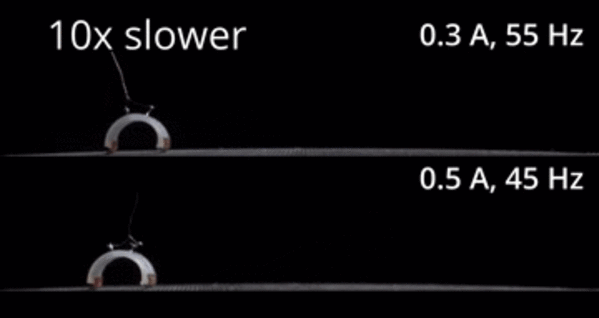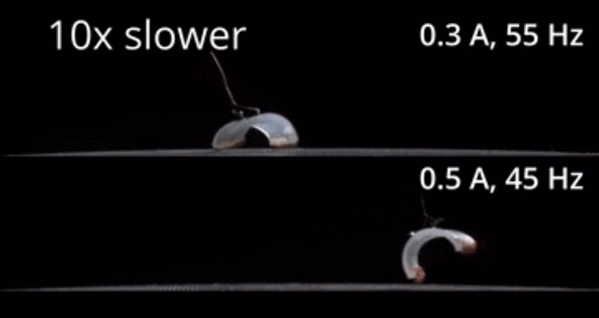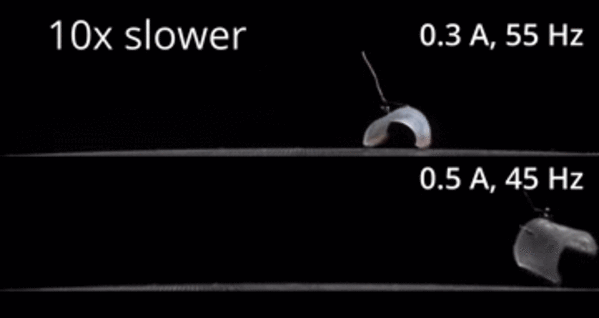
(前半)実際のスピード、(後半)10倍スローモーション
(前半)実際のスピード、(後半)10倍スローモーション / Credit:Science X:Phys.org, Medical Xpress, Tech Xplore(YouTube)_These tiny robots are faster than cheetahs for their size(2022)

動物のチーターが20~30 BL/sで走ることを考えると、この小型ソフトロボットはチーターを超える素早さをもっていると言えますね。

ちなみにF1のレーシングカーが約50 BL/sなので、最適な床であれば、レーシングカーをも超えたことになります。

とはいえ、これらの成果は電気を供給するコードによって外部とロボットがつながっている状態で得られたものです。

コード無しのバッテリー型ロボットにすると、その素早さは2.1 BL/sまで落ちてしまいました。
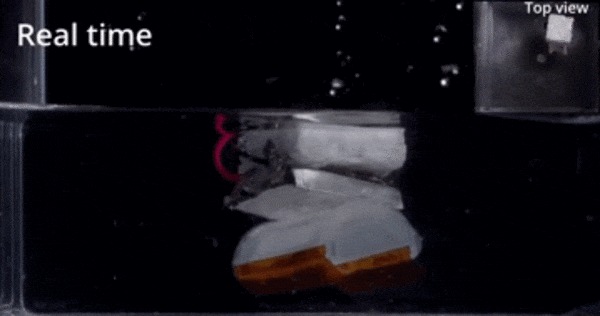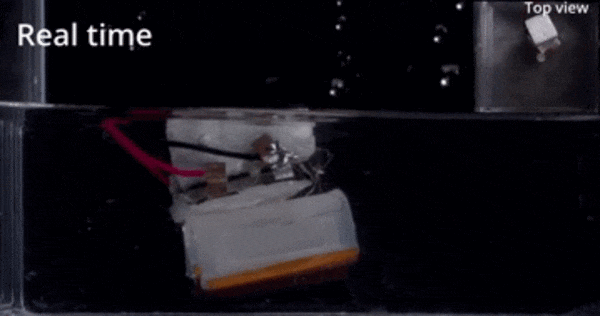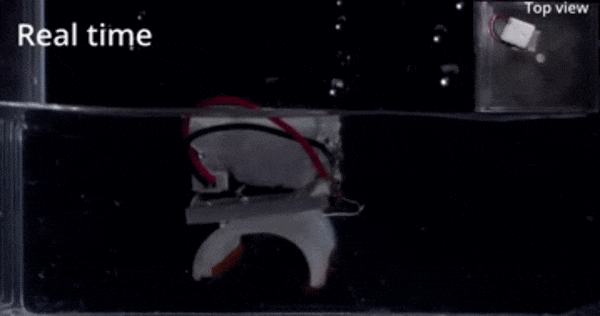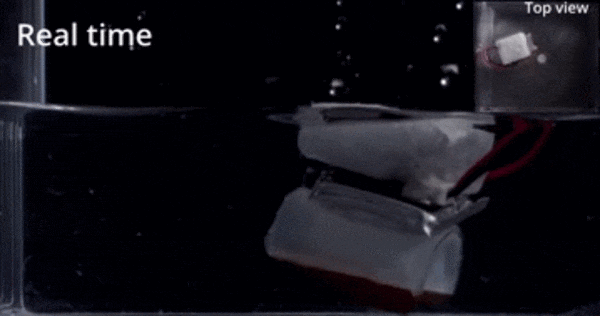
水中を泳ぐ小型ソフトロボット
水中を泳ぐ小型ソフトロボット / Credit:Science X:Phys.org, Medical Xpress, Tech Xplore(YouTube)_These tiny robots are faster than cheetahs for their size(2022)

ちなみに、コードをつなげたままであれば、ロボット上部に発泡スチロールを装備して、約4.8BL/sで水中を泳ぐこともできました。

その姿はどこか動物のようであり、「必死で犬かきをしている」ようにも見えますね。

研究チームは今回の開発について、「全体として興味深いプロジェクト」だと評価していますが、バッテリー型ロボットの速度は非常に遅いため、「いくつかの大きな課題が残る」とも述べています。

総合して、素早さを重視した小型ソフトロボットの開発に大きな刺激を与えたと言えるでしょう。
コメントを書く

※コメントは管理者の確認後に表示されます。

0 / 1000

人気記事ランキング

  • TODAY
  • WEEK
  • MONTH

ロボットのニュースrobot news

もっと見る

役立つ科学情報

注目の科学ニュースpick up !!