



強いモーターは硬く、柔らかい人工筋肉は短い
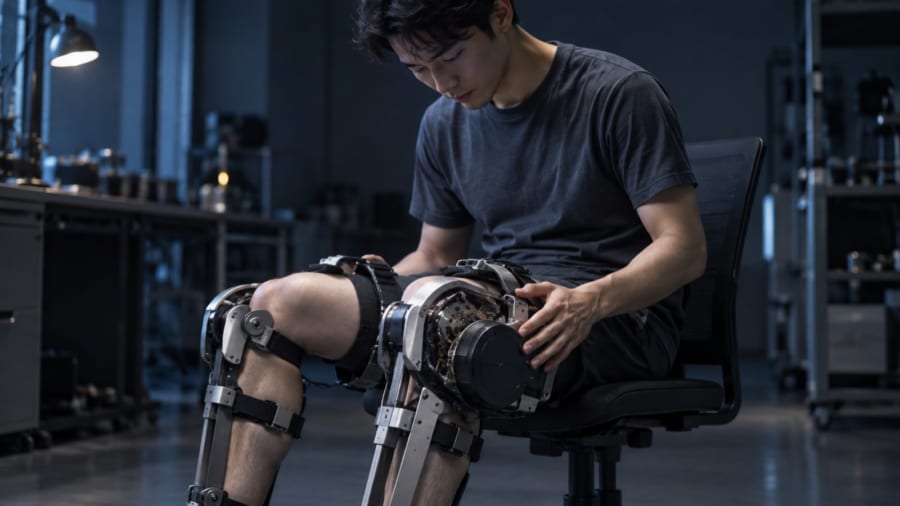
持ち上げる、押す、引くといった日常の動作の多くは、回転ではなく、まっすぐな動き(直線運動)でできています。
ところが、体に着けるロボットでこの動きを再現することは、長年の課題でした。
直線の動きを生み出せるほど力の強いモーターは、硬い歯車や変速機など、かさばる部品を必要とすることが多いからです。
服の中にギアボックスを抱えて歩くのは、どう考えても快適とは言えません。
そこで開発されてきたのが、柔らかい素材で動く「人工筋肉」です。
ただし人工筋肉の動ける範囲は、素材がどこまで伸びたり縮んだり曲がったりできるかで決まってしまいます。
そのため動ける距離が短く、力を取るか動く距離を取るかの板挟みにもなりがちでした。
つまりこれまでは、硬くて強いモーターか、柔らかいけれど少ししか動けない人工筋肉か、という二択に近かったのです。
この壁に挑んだのが、スイス連邦工科大学ローザンヌ校(EPFL)のソフト・トランスデューサー研究所のチームです。
このチームは2023年に、世界で初めて糸の形をしたポンプを発表していました。
そのポンプは、柔らかい管の中で液体の圧力と流れを自ら生み出し、スマートな衣服(電子機能を組み込んだ服)に縫い込めば、体温調節や触覚の再現、体を補助する装置の動力に使えるというものでした。
今回チームはそこからさらに一歩進み、電気を直接動きに変える糸状のモーター「ファイバーモーター」を作り上げました。
一本の糸は、どうやって物を動かすのか?
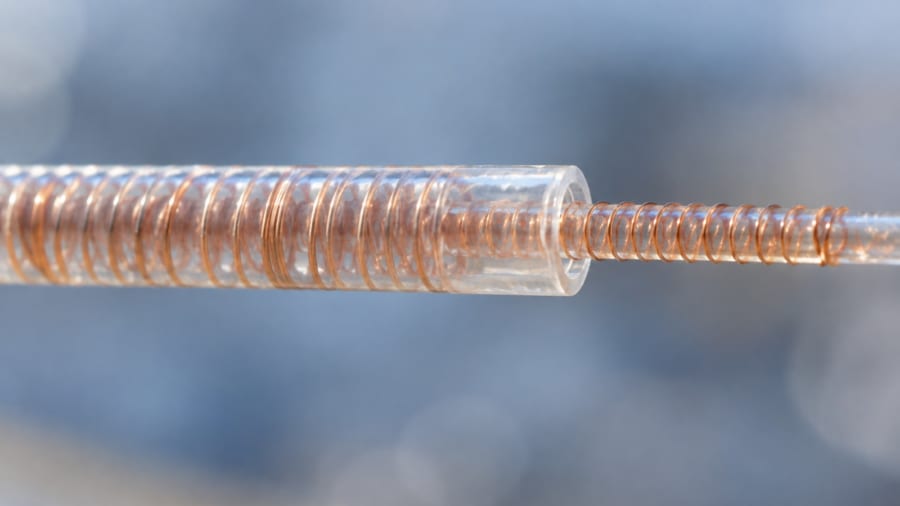
ファイバーモーターの太さは1〜3ミリほどで、見た目はまさに一本の糸です。
実際の画像はこちら
その中身は、太さの違う2本の中空の繊維を、細いほうを太いほうの中に通して、同じ軸に重ねたものです。
それぞれの繊維には、絶縁された銅線の電極がらせん状にきつく巻き付けられています。
この銅線は、人の髪の毛よりわずかに太い程度しかありません。
電極に電圧をかけると、繊維どうしの間に静電気の力が働きます。
冬にセーターを脱いだあと、髪の毛が服にふわっと吸い寄せられる、あの引き合う力の仲間です。
この力が、内側と外側の繊維の電極をぴたりとそろう位置へ、何度も繰り返し引き寄せます。
そのたびに内側の繊維が外側の繊維の中を滑り、まるで望遠鏡が伸び縮みするように動くのです。
動きは一歩ずつ進むステップ式で、前にも後ろにも動かせ、しかも素早く動きます。
つまりこの糸は、静電気で内側の繊維を一歩ずつ引き出していく、伸び縮みするモーターだったのです。
この仕組みの強みは、動ける距離が素材の伸び縮みに縛られないことです。
内側の繊維は外側の中を滑っていくだけなので、動ける距離を決めるのは繊維そのものの長さだけです。
糸を長くすれば、そのぶん長い距離を動かせるというわけです。
しかも、出せる力は動いた距離に左右されません。
さらにこのモーターは永久磁石を使わず、電流が流れることで生じる発熱(ジュール熱)もなくしました。
研究チームは、こうした特徴から、従来のモーターに代わるコンパクトな選択肢になると考えています。
動くときに音がせず、軽いのも特徴です。
人の動きに逆らわず、束ねれば板チョコも持ち上がる
この糸には、もう一つ大事な性質があります。
歯車や変速機がないため、外から反対向きの力がかかると、無理に抵抗せず、その力に従って安全に動くのです。
この性質は「バックドライバビリティ(逆駆動性)」と呼ばれます。
たとえば身に着けた人が予想外の動きをしたり、モーターが動かす向きと逆に体を動かしたりしても、繊維は固まらずに互いにすれ違うように滑るだけです。
人の体にまとう機械にとって、この「逆らわない」性質は、人とロボットが安全に関わるための重要な特徴です。
研究チームは、この性質のおかげで従来のモーターより人の動きに自然に合わせられると説明しています。
では、糸のモーターはどれほどの力を出せるのでしょうか。
実験では、1本のファイバーモーターが、約75グラムに相当する荷物を動かさずに支えられました。
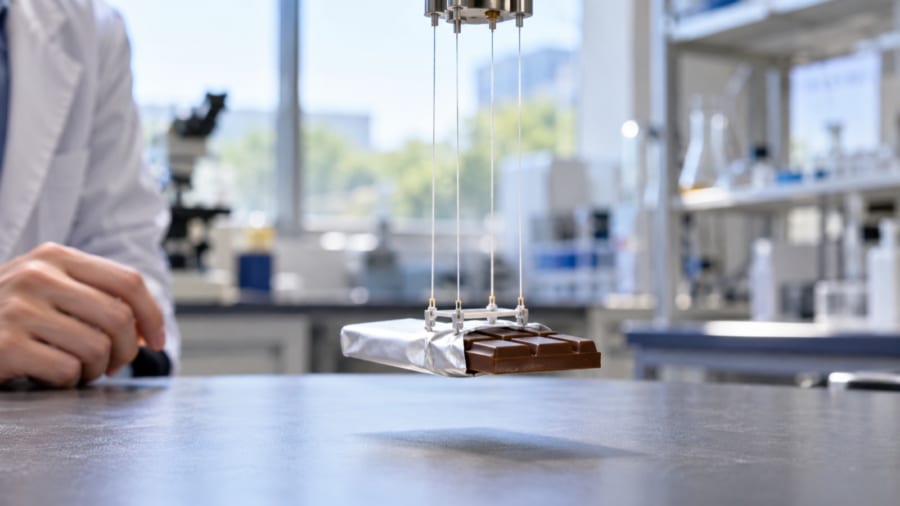
さらに4本を束ねると、46グラムの板チョコを持ち上げるだけの力を生み出しました。
細い糸を4本束ねただけで、板チョコ1枚が持ち上がったのです。
同じく4本の束で、腱(けん)で動く仕組みのロボットの指を曲げることにも成功しています。
束ねる本数を増やせば、より大きな力に広げられるといいます。
研究所を率いるハーバート・シェア氏は「私たちのファイバーモーターは、繊維の形をした初めてのスライド式モーターです」と話します。
そして「ソフトロボットの装置を動かせるだけの力を生み出しながら、静かで柔軟で、双方向に動けます」と続けています。
チームはすでに、膝の形に沿う試作の衣服にファイバーモーターを組み込んでいます。
細くて軽いので、硬いモーター1台に力を集めるのではなく、衣服の全体に散りばめて使うことを思い描いているそうです。
今後は、ほとんどが絶縁体でできた、さらに細い電極を使うなど材料を工夫して、性能と耐久性を高めていく計画です。
着ている人の姿勢や動きのデータを取り込み、その人がしたい動きに素早く合わせる研究も進めるといいます。
目指すのは、移動を助ける柔らかい外骨格スーツや、VR向けに触覚を伝える装着型の装置、軽い義肢などへの応用です。
筆頭著者のシルヴァン・シャラー氏は、この技術を実用化するためのスタートアップ「Elecsyor」をすでに立ち上げています。
モーターは金属の箱の中で回るもの、という思い込みは、一本の糸によってほどかれ始めています。
いつか膝を支える服の縫い目では、静電気で一歩ずつ伸び縮みする糸が、音もなく何本も働いているのかもしれません。
ほつれた糸を見つけても、ハサミで切る前に、それがモーターでないか一応確かめたほうがよさそうです。